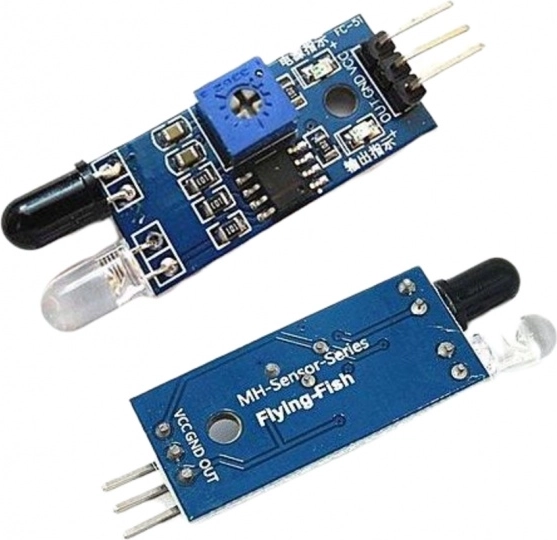
Sensor infrarrojo compacto para detectar obstáculos en un rango de 1–25 mm, con sensibilidad ajustable. Emite luz IR y evalúa su reflejo; tras detectar un obstáculo, proporciona un nivel lógico bajo en la salida y enciende un indicador verde. Gracias a su sencilla conexión, es ideal para robótica, coches seguidores de línea y proyectos DIY.
Este sensor óptico de distancia IR está diseñado para detectar objetos de forma rápida y fiable a corta distancia. Combina un diodo emisor y uno receptor, un circuito comparador interno y una indicación visual del estado. Al captar el haz IR reflejado, el sensor evalúa la presencia de un obstáculo, activa el LED verde y genera en la salida OUT un nivel bajo adecuado para conectarlo directamente a la entrada de un microcontrolador.
La distancia de detección se puede ajustar fácilmente mediante el potenciómetro. El funcionamiento correcto depende de la forma, la superficie y el color del objeto objetivo. El sensor funciona con una alimentación de 3–5 V DC; al aplicar la tensión, se enciende el indicador rojo. La salida se puede conectar directamente a un pin IO del microcontrolador o utilizarse para conmutar un relé de 5 V.
- Fácil integración: tres pines (VCC, GND, OUT) e indicación inmediata del estado.
- Alcance ajustable: 1–25 mm, ángulo de detección de aproximadamente 35°.
- Adecuado para robótica: evitación de obstáculos, detección de bordes y detección de corto alcance.
Especificaciones
- Principio
- Emisión y reflexión infrarrojas con circuito comparador
- Distancia de detección
- 1–25 mm (ajustable mediante potenciómetro)
- Ángulo de detección
- ≈ 35°
- Indicadores
- LED rojo (alimentación), LED verde (detección)
- Salida
- Digital, nivel lógico bajo durante la detección (OUT)
- Tensión de alimentación
- 3–5 V DC
- Compatibilidad de salida
- Conexión directa a un IO de microcontrolador o control de un relé de 5 V
- Conexión de pines
- VCC – VCC, GND – GND, OUT – IO
- Uso
- Chasis robóticos, seguimiento de línea y proyectos DIY